Respuesta en Frecuencia
Se conoce por respuesta en frecuencia, a la respuesta de
un sistema, en régimen permanente, cuando se utiliza como señal de entrada una
excitación senoidal de amplitud constante y de frecuencia variable desde cero
hasta infinito. Tal cual se va a demostrar, la respuesta de un sistema LTI ante
este tipo de excitación, es otra senoidal de la misma frecuencia que la
entrada, pero que difiere en amplitud y fase.
Las dos ventajas principales que presentan este método
son: la facilidad experimental de realización y que la FDT en el dominio
frecuencia se obtiene reemplazando las del dominio complejo de las
Transformadas de Laplace por jω. La nueva función, G(jω), es una función de
variable compleja, cuya representación en módulo y argumento expresará, la
amplificación o atenuación del equipo y el desfase introducido a una
determinada frecuencia.
Diagrama de Bode
Un diagrama de Bode es una representación gráfica que
sirve para caracterizar la respuesta en frecuencia de un sistema. Normalmente consta de
dos gráficas separadas, una que corresponde con la magnitud de dicha función y otra que
corresponde con la fase.
Recibe su nombre del científico estadounidense que lo desarrolló, Hendrik Wade Bode.
Es una herramienta muy utilizada en el análisis de circuitos en electrónica,
siendo fundamental para el diseño y análisis de filtros y amplificadores.
La respuesta en amplitud y en fase de los diagramas de Bode no
pueden por lo general cambiarse de forma independiente: cambiar la ganancia
implica cambiar también desfase y viceversa. En sistemas de fase mínima
(aquellos que tanto su sistema inverso como ellos mismos son causales y
estables) se puede obtener uno a partir del otro mediante la transformada de
Hilbert.
Si la función de transferencia es una función racional, entonces
el diagrama de Bode se puede aproximar con segmentos rectilíneos. Estas
representaciones asintóticas son útiles porque se pueden dibujar a mano
siguiendo una serie de sencillas reglas (y en algunos casos se pueden predecir incluso
sin dibujar la gráfica).
Esta aproximación se puede hacer más precisa corrigiendo el
valor de las frecuencias de corte (“diagrama de Bode corregido”).
El uso de cálculo logarítmico nos va a permitir simplificar
funciones del tipo

a un simple sumatorio de los logaritmos de polos y ceros:
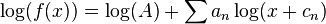
Supongamos que la función de transferencia del sistema objeto de
estudio viene dada por la siguiente transformada de Laplace:
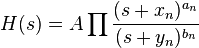
donde  ,
 e
 son constantes.
, e son constantes.
Las normas a seguir para dibujar la aproximación del Bode son las siguientes:
- en los valores de pulsación correspondientes a un cero (
 ) se tiene que aumentar la pendiente de la recta un valor de
 por década.
- en los valores de pulsación correspondientes a un polo (
 ) se tiene que disminuir la pendiente de la recta un valor de
 por década.
- el valor inicial se obtiene poniendo el valor de frecuencia angular inicial ω en la función y calculando el módulo |H(jω)|.
- el valor de pendiente de la función en el punto inicial depende en el número y orden de los ceros y polos en frecuencias inferiores a la inicial; se aplican las dos primeras reglas.
Para poder manejar polinomios irreducibles de segundo grado ( ) se puede en muchos casos aproximar dicha expresión por
 .
) se puede en muchos casos aproximar dicha expresión por .
Nótese que hay ceros y polos cuando ω es igual a un determinado o . Eso ocurre porque la función en cuestión es el módulo de H(jω), y como dicha función es compleja,
o . Eso ocurre porque la función en cuestión es el módulo de H(jω), y como dicha función es compleja, .
Por ello, en cualquier lugar en el que haya un cero o un polo asociado a un término  , el módulo de dicho término será
 .
- Aplicaciones
- Los diagramas de Bode son de amplia aplicación en la Ingeniería de Control, pues permiten representar la magnitud y la fase de la función de transferencia de un sistema, sea éste eléctrico, mecánico,... Su uso se justifica en la simplicidad con que permiten, atendiendo a la forma del diagrama, sintonizar diferentes controladores (mediante el empleo de redes de adelanto o retraso, y los conceptos de margen de fase y margen de ganancia, estrechamente ligados éstos últimos a los llamados diagramas de Nyquist), y porque permiten, en un reducido espacio, representar un amplio espectro de frecuencias. En la teoría de control, ni la fase ni el argumento están acotadas salvo por características propias del sistema. En este sentido, sólo cabe esperar, si el sistema es de orden 2 tipo 0, por ejemplo, que la fase esté acotada entre 0º y -180º.Así pues, datos importantes a obtener tras la realización del diagrama de Bode para en análisis de la estabilidad de dicho sistema son los siguientes:
- Margen de fase: Es el ángulo que le falta a -180º para llegar a la fase cuando la ganancia es de 0dB. Si la ganancia es siempre inferior a 0dB, el margen de fase es infinito.
- Margen de ganancia: Es el valor por el que habría que multiplicar (en decimal), o sumar (en dB) a la ganancia para llegar a 0dB cuando la fase es de -180º.
El sistema representado será estable si el margen de ganancia y el margen de fase son positivos. - Análisis de Estabilidad utilizando el Diagrama de Bode:
- Elaboración del diagrama de Bode (módulo) con Excel:
- En este link podrán encontrar todo el contenido teórico del blog:
- En este link podrán encontrar algunos ejemplos:
autores:
ANTHONY
JOSEPH AGUILAR PEROZO
WILLIAM
GUEDEZ BARRANCO

